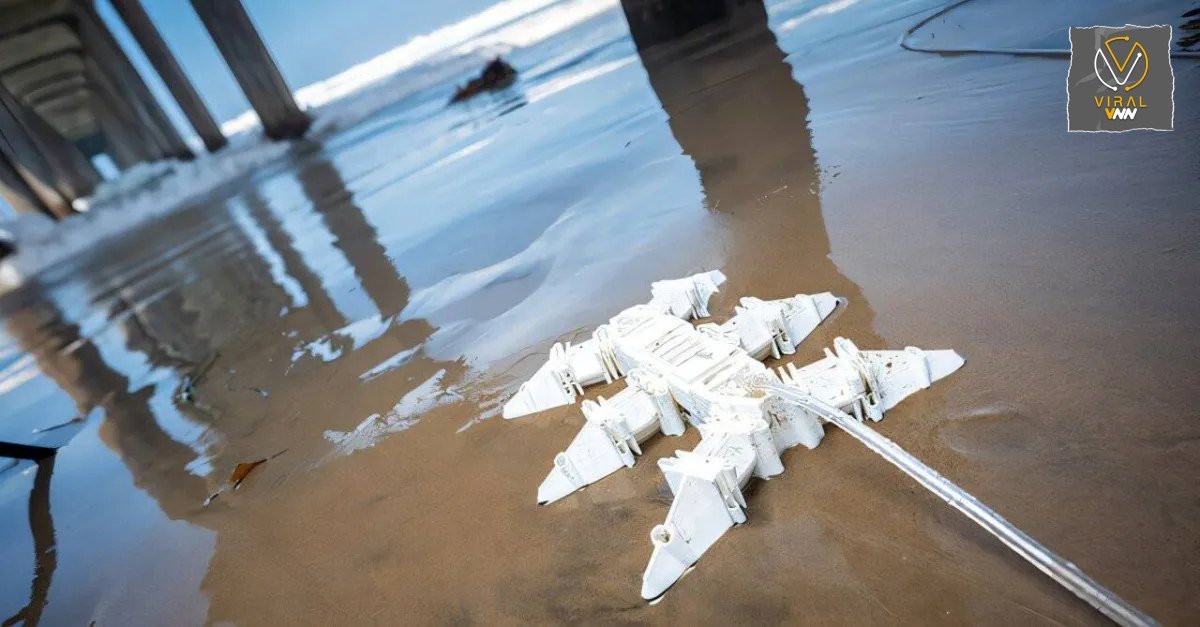
نجح فريق من المهندسين في تطوير أسرع روبوت مرن في العالم، حيث يعمل دون مكونات إلكترونية ويتمكن من الركض بسرعة تصل إلى 17 كيلومتراً في الساعة، مستفيداً من آلية تشغيل تعتمد على الهواء المضغوط.
الروبوت الجديد يتميز بست أرجل وقدرته على الحركة فوق أسطح متعددة مثل الخرسانة والحصى والعشب والرمال، إضافة إلى إمكانية نزول السلالم والسباحة والعمل تحت الماء. جرى تصنيع الروبوت بالكامل باستخدام الطباعة ثلاثية الأبعاد في عملية واحدة وبمادة واحدة.
تطوير أسرع روبوت مرن يتخطى الجيل السابق
استند الباحثون في جامعة كاليفورنيا إلى نموذج سابق صُمم عام 2022، والذي لم تتجاوز سرعته أربعة سنتيمترات في الثانية. قاد المشروع الباحث ييتشن تشاي بالتعاون مع البروفسور مايكل تولي، حيث أعاد الفريق تصميم المكونات الداخلية للروبوت لزيادة تحملها للضغط وتحسين تدفق الهواء.
واجه الفريق تحدياً في منع تسرب الهواء قبل الاستفادة الكاملة من طاقته، لكنهم ابتكروا آلية تعتمد على مرحلتين للاستفادة من الهواء المضغوط، ما أدى إلى رفع سرعة الروبوت الجديد إلى أكثر من 100 ضعف مقارنة بالنموذج السابق.
آلية مستوحاة من المحركات البخارية
استُوحي التصميم الداخلي للروبوت من مبدأ المحركات البخارية المركبة، حيث يمر الهواء المضغوط أولاً عبر حجرات صغيرة عالية الضغط لتشغيل الصمامات، ثم ينتقل إلى حجرات أكبر منخفضة الضغط لتحريك الأرجل. يسمح هذا النظام باستخدام الهواء مرتين مع الحفاظ على تصميم مرن قابل للطباعة ثلاثية الأبعاد دون الحاجة لمكونات إلكترونية منفصلة.
قال تشاي إن النموذج الأول أثبت إمكانية الحركة بهذه التقنية لكنه كان بطيئاً، بينما تمكن الفريق من تجاوز تلك المحدودية وتحقيق سرعة أكبر في النموذج الجديد.
اقرأ أيضاً:
- ابتكار روسي لمحرك روبوت بحري شبح يمهد لظهور أسراب من المسيّرات تحت الماء
- تقنية الذكاء الاصطناعي تتوقع ألزهايمر مبكراً.. تقدم علمي في تشخيص الشيخوخة الدماغية
- تحطم طائرة صغيرة في ولاية كاليفورنيا يسفر عن مقتل شخصين وإصابة 18
اختبارات متعددة على الروبوت المرن
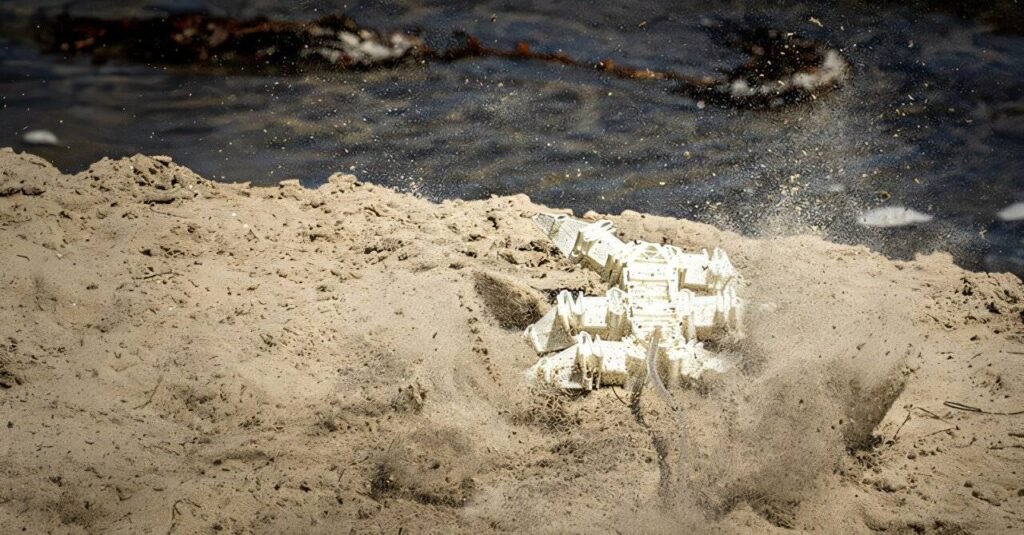
اختبر الباحثون الروبوت على أسطح مختلفة شملت الخرسانة والحصى والعشب والرمال والخشب، وأظهرت النتائج قدرته على الركض والسباحة والعمل تحت الماء. وتبرز أهمية هذه التجارب في قدرة الروبوت على التعامل مع تغيّر طبيعة الأسطح والمقاومة.
لا يحتاج الروبوت إلى دوائر إلكترونية، لكنه لا يعمل بشكل مستقل بالكامل حتى الآن، إذ ما زال مرتبطاً بمصدر خارجي للهواء المضغوط.
يواصل الفريق البحثي دراسة طرق لتقليل استهلاك الهواء المضغوط، بهدف تطوير إصدارات مستقلة تعتمد على عبوات هواء محمولة. كما يخططون لإضافة وظائف جديدة تسمح بتوجيه الروبوت والتعامل مع الأجسام المحيطة.
يرى الباحثون أن الروبوتات المرنة المطبوعة ثلاثية الأبعاد والتي لا تعتمد على الإلكترونيات قد تستخدم في بيئات يصعب فيها تشغيل الأنظمة التقليدية، مثل المناطق ذات الإشعاع المرتفع أو الحقول المغناطيسية القوية. وتشمل التطبيقات المحتملة مجالات الاستطلاع العلمي والاستجابة للكوارث واستكشاف الفضاء.
تابعوا شبكة فايرل – Viral Network للاطلاع على آخر الأخبار والتطورات: